
Cánh tay robot 6 bậc là cánh tay có sáu khớp xoay, đủ để đưa đầu công tác tới một điểm trong không gian và xoay nó theo hướng mình muốn. Ba khớp đầu lo vị trí, ba khớp cuối lo hướng, nhờ vậy cánh tay luồn vào được những chỗ hẹp mà robot ít bậc hơn không với tới. Bài này giải thích cấu tạo, giới hạn và cách chọn.
- Sáu bậc tự do gồm ba khớp định vị và ba khớp định hướng.
- Cổ tay là phần quyết định cánh tay linh hoạt đến đâu.
- Chọn theo tầm với, tải đầu công tác và độ lặp lại, không chọn theo số khớp.
- Mô hình học tập và robot công nghiệp khác nhau ở độ cứng vững, bộ giảm tốc và an toàn.
1. Bậc tự do của cánh tay robot nghĩa là gì?
Một bậc tự do là một chuyển động độc lập: xoay quanh một trục hoặc trượt dọc một trục. Một vật rắn trong không gian có sáu chuyển động như vậy, ba tịnh tiến theo các trục X, Y, Z và ba xoay quanh chính các trục đó. Muốn đưa đầu công tác tới đúng vị trí và đúng tư thế, cơ cấu cần đủ sáu bậc.
Vì thế cánh tay robot 6 bậc được xem là cấu hình tổng quát. Robot ít bậc hơn vẫn làm việc tốt khi bài toán đơn giản, chẳng hạn gắp đặt theo mặt phẳng, nhưng mất khả năng nghiêng hay xoay đầu công tác tuỳ ý.
Số bậc tự do càng nhiều thì cánh tay càng linh hoạt, nhưng cũng càng khó lập trình, càng nhiều khớp phải hiệu chuẩn.
2. Sáu khớp của cánh tay làm gì?
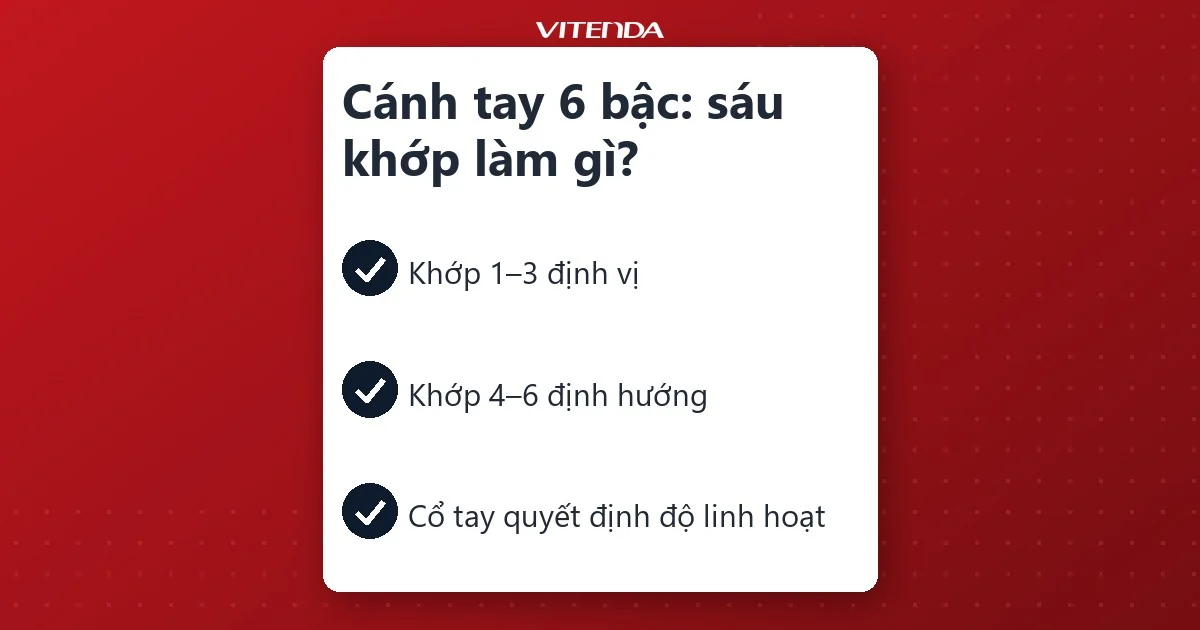
Cách gọi phổ biến nhất ở robot công nghiệp là đánh số khớp từ chân đế lên đầu công tác. Bảng dưới đây tóm tắt vai trò của từng khớp.
| Khớp | Chuyển động | Vai trò | Nhóm |
|---|---|---|---|
| Khớp 1 (thân) | Xoay quanh trục đứng | Quay cả cánh tay sang trái, phải | Định vị |
| Khớp 2 (vai) | Gập tới, lui | Nâng hạ cánh tay lớn, quyết định tầm với | Định vị |
| Khớp 3 (khuỷu) | Gập tới, lui | Co duỗi cánh tay nhỏ, đưa đầu tay vào gần hoặc ra xa | Định vị |
| Khớp 4 (cổ tay 1) | Xoay dọc theo cánh tay nhỏ | Lăn cổ tay quanh trục cánh tay | Định hướng |
| Khớp 5 (cổ tay 2) | Gập, ngửa | Nghiêng đầu công tác lên xuống | Định hướng |
| Khớp 6 (cổ tay 3) | Xoay quanh trục đầu công tác | Xoay mỏ kẹp, đầu hàn hoặc dụng cụ | Định hướng |
Cấu hình phổ biến của robot công nghiệp sáu trục; mỗi hãng có thể đặt tên hoặc đánh số khớp hơi khác. Cập nhật 26/10/2026.
Ba khớp đầu quyết định vùng làm việc, ba khớp cuối quyết định tư thế. Hãy nhìn một mỏ hàn: cánh tay đưa mỏ tới đường hàn, còn cổ tay giữ góc mỏ so với mối nối.
3. Cánh tay robot 6 bậc dùng vào việc gì?
Cấu hình sáu bậc xuất hiện ở nhiều công đoạn của xưởng cơ khí, nơi đầu công tác phải chạm vào chi tiết từ nhiều góc.
- Hàn hồ quang: đưa mỏ hàn bám theo mối nối cong, giữ góc mỏ ổn định.
- Cắt và gia công: mang đầu cắt hoặc đầu phay lên chi tiết lớn, hình khối phức tạp.
- Gắp đặt, xếp hàng: lấy chi tiết từ băng tải, đặt vào máy hoặc pallet.
- Mài, đánh bóng, sơn: giữ dụng cụ nghiêng đều theo bề mặt cong.
- Giảng dạy và nghiên cứu: mô hình nhỏ để học động học, lập trình quỹ đạo.
Ở xưởng có máy CNC, cánh tay thường không thay máy mà đứng cạnh nó: cấp phôi, lấy thành phẩm, hoặc làm việc ở nơi máy ba trục khó với tới. Muốn so với máy gia công có sẵn trục xoay, xem thêm bài cắt CNC và CNC laser.
4. Cánh tay 6 bậc khác gì robot ít bậc hơn?
Robot 3 bậc chỉ định vị, nên đầu công tác luôn hướng theo cách cánh tay đang đứng. Robot 4 hay 5 bậc thêm một phần định hướng nhưng vẫn bị khoá ở một số tư thế. Sáu bậc cho phép cùng một điểm được tới bằng nhiều tư thế khác nhau, và đó là lý do cánh tay luồn qua vật cản được.
Cái giá phải trả nằm ở bài toán điều khiển. Với sáu khớp, một vị trí đầu công tác có thể ứng với nhiều bộ góc khớp, và có những tư thế đặc biệt (điểm kỳ dị) khi hai trục khớp thẳng hàng, cánh tay mất khả năng chuyển động theo một số hướng. Bộ điều khiển công nghiệp xử lý việc này sẵn; mô hình tự chế phải tự lo.
5. Chọn cánh tay robot 6 bậc theo tiêu chí nào?
Số khớp đã cố định, nên điều cần so là những thông số quanh nó. Danh sách dưới đây xếp theo thứ tự nên hỏi.
- Tầm với: khoảng cách xa nhất đầu công tác chạm tới tính từ chân đế; chi tiết nằm ngoài tầm này thì cánh tay vô dụng.
- Tải đầu công tác: gồm cả mỏ kẹp, đầu hàn, dây cáp đi kèm, không chỉ chi tiết cần cầm.
- Độ lặp lại: khả năng quay lại đúng một điểm nhiều lần, quan trọng hơn độ chính xác tuyệt đối khi lập trình theo điểm dạy.
- Bộ giảm tốc và khung: quyết định độ cứng vững và độ rơ khi cánh tay giơ xa.
- Bộ điều khiển và phần mềm: có mô phỏng, có giao tiếp với máy khác trong xưởng hay không.
- An toàn: hàng rào, cảm biến, chế độ dừng khẩn khi có người vào vùng làm việc.
Hai bên chọn khác nhau hẳn tuỳ mục đích. Nếu chỉ để học động học hay thử thuật toán, mô hình nhỏ dùng động cơ servo và vi điều khiển là đủ. Nếu làm việc ca ngày trong xưởng, cần robot công nghiệp với bộ giảm tốc chính xác và bộ điều khiển có chứng nhận an toàn.
| Chọn mô hình học tập khi | Chọn robot công nghiệp khi |
|---|---|
| Mục tiêu là học, thử nghiệm, tải rất nhẹ, ngân sách hẹp | Chạy liên tục, cần độ lặp lại ổn định, có người làm việc gần máy |
Kết luận: việc sản xuất thật cần robot công nghiệp; mô hình chỉ nên dùng để học và thử ý tưởng.
6. Làm sao bắt đầu với một cánh tay 6 bậc?
Dù là mô hình hay robot xưởng, trình tự làm quen khá giống nhau.
- Xác định công việc cánh tay phải làm và chi tiết xa nhất, nặng nhất.
- Vẽ vùng làm việc trên mặt bằng, chừa chỗ cho hàng rào và lối ra vào.
- Chọn đầu công tác (kẹp, hút, mỏ hàn) và tính tổng khối lượng của nó.
- Mô phỏng quỹ đạo trước khi chạy thật để phát hiện va chạm và điểm kỳ dị.
- Dạy điểm và chạy thử chậm, tăng tốc dần khi quỹ đạo đã ổn.
Với sinh viên tự làm, bài toán thường chia làm hai phần: phần cơ khí (khung, khớp, động cơ) và phần tính toán góc khớp từ toạ độ đích, gọi là động học nghịch. Tìm hiểu động học thuận trước, phần nghịch sẽ dễ hơn nhiều.
7. Câu hỏi thường gặp
Cánh tay robot 6 bậc có phải là robot 6 trục không?
Trong thực tế hai cách gọi dùng thay nhau. «Bậc tự do» là cách nói của sách giáo khoa, «trục» là cách nói của nhà sản xuất robot công nghiệp. Với cánh tay xoay khớp nối tiếp, mỗi khớp là một bậc và một trục.
Vì sao cần sáu bậc mà không phải ít hơn?
Sáu là số bậc tối thiểu để đặt đầu công tác vào vị trí và hướng bất kỳ trong vùng với tới. Ít hơn sáu thì một số tư thế không thực hiện được, nhưng với việc đơn giản thì robot ít bậc rẻ và dễ điều khiển hơn.
Tự làm cánh tay robot 6 bậc bằng Arduino có được không?
Được, nếu mục tiêu là học. Bạn cần khung, sáu động cơ servo và vi điều khiển, cộng phần tính động học. Loại này tải nhẹ, độ rơ lớn nên không dùng cho gia công hay hàn thật.
Cánh tay robot có thay được máy CNC không?
Thường là không. Máy CNC cứng vững hơn nhiều khi cắt gọt lực lớn, còn cánh tay mạnh ở độ linh hoạt. Hai thiết bị bổ sung cho nhau trong cùng một dây chuyền hơn là cạnh tranh.
Đang cân nhắc thiết bị cho xưởng?
Gọi hoặc nhắn Zalo 0982591046 để trao đổi nhu cầu cắt, khắc hoặc hàn của bạn, hay xem trước máy hàn điện đang có.
Cập nhật 26/10/2026 bởi Vitenda.