


Cánh tay robot gắp sản phẩm lấy chi tiết ở một điểm rồi đặt sang điểm khác theo chương trình, thay người làm các thao tác lặp như cấp phôi, xếp khay, đóng gói. Hiệu quả phụ thuộc vào đầu gắp, tầm với và nhịp máy nhiều hơn là tên hãng. Bài này đi từ công dụng đến cách chọn đầu gắp và những điều cần kiểm trước khi đầu tư.
- Việc hợp nhất là thao tác gắp rồi đặt lặp lại, vị trí sản phẩm biết trước hoặc có camera dẫn đường.
- Chọn đầu gắp theo bề mặt, hình dạng và khối lượng sản phẩm trước, rồi mới chọn thân robot.
- Khối lượng đầu gắp tính vào tải của robot, không chỉ khối lượng sản phẩm.
- Chi phí gồm cả đầu gắp, đồ gá, an toàn và lập trình, không chỉ thân robot.
1. Cánh tay robot gắp sản phẩm dùng để làm gì?
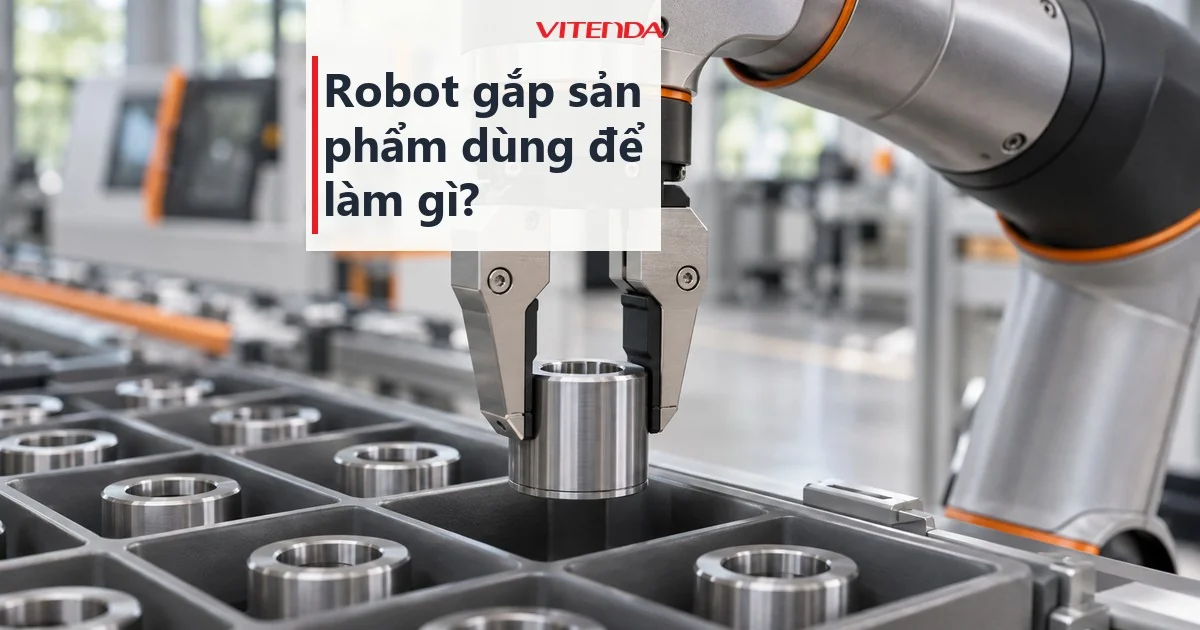
Trong xưởng, robot gắp được giao những việc mà người làm lâu sẽ mỏi và dễ sai lệch. Cùng một thao tác được lặp hàng nghìn lần trong ca, vị trí gắp và vị trí đặt giống nhau, nên chương trình hoá rất gọn.
- Cấp phôi: lấy phôi từ khay hoặc băng tải đưa vào máy ép, máy tiện, máy phay CNC rồi lấy thành phẩm ra.
- Xếp khay, xếp thùng: đặt sản phẩm theo lưới định sẵn, đổi lưới khi đổi mã hàng.
- Phân loại: gắp theo kết quả của camera hoặc cảm biến, bỏ hàng lỗi sang hộp riêng.
- Lắp ráp nhẹ: đặt chi tiết vào đồ gá, ép vào vị trí, chuyển sang công đoạn sau.
- Xếp pallet: nhấc thùng hoặc bao lên pallet theo sơ đồ xếp lớp.
Robot gắp không làm xưởng nhanh lên một cách tự động: nó chỉ giữ nhịp đều, và nhịp ấy chỉ có giá trị khi khâu trước và khâu sau theo kịp.
Khâu cấp sản phẩm hay bị bỏ quên khi tính toán. Nếu sản phẩm đến lộn xộn, robot cần camera; nếu sản phẩm đến theo khay, một bộ định vị cơ khí đơn giản là đủ. Phần thân robot nói chung bạn có thể xem thêm ở bài về cánh tay robot công nghiệp.
Xưởng đã có máy gia công thì robot gắp thường là mắt xích kế tiếp. Nếu bạn đang chọn máy cho khâu trước đó, bài cách chọn máy CNC điêu khắc đá cho thấy cách xét loại vật liệu và sản phẩm, một cách nghĩ dùng lại được khi chọn đầu gắp.
2. Một chu trình gắp và đặt gồm những bước nào?
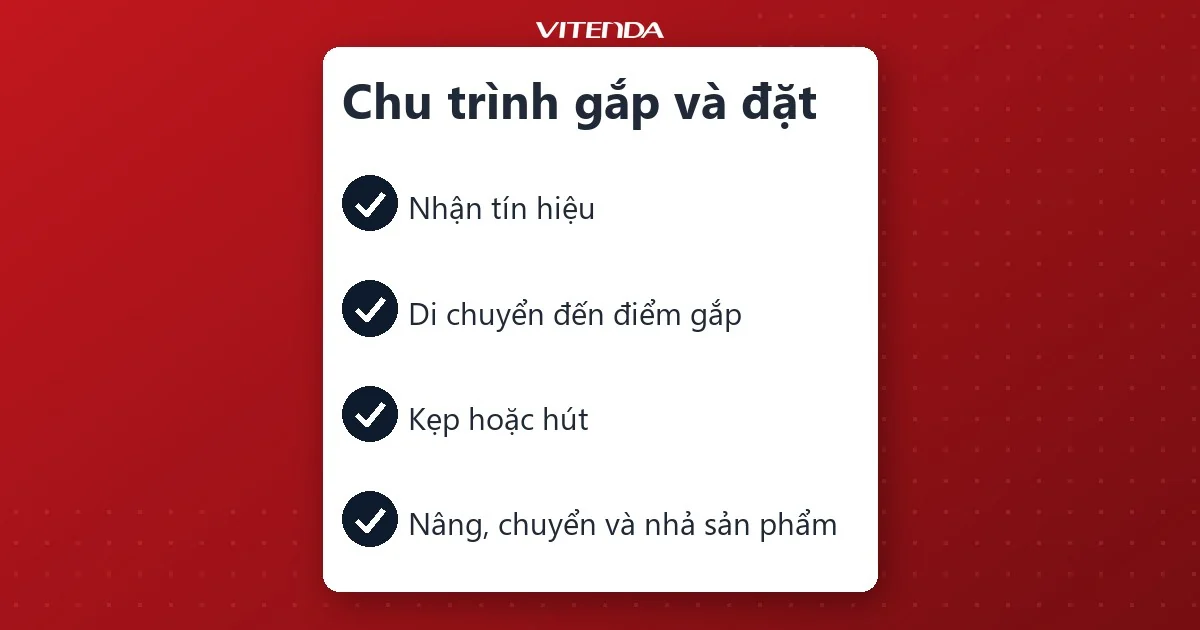
Hiểu chu trình giúp bạn biết thời gian mất ở đâu khi tính nhịp máy. Thường chỉ có một phần nhỏ là robot di chuyển, phần còn lại là chờ sản phẩm và chờ đầu gắp thao tác xong.
- Nhận tín hiệu từ cảm biến hoặc camera rằng sản phẩm đã vào vị trí.
- Di chuyển đến điểm gắp và hạ đầu gắp xuống sát sản phẩm.
- Kẹp hoặc hút sản phẩm, chờ tín hiệu xác nhận đã giữ chắc.
- Nâng và chuyển sang điểm đặt, tránh va vào thành khay hay đồ gá.
- Nhả sản phẩm và quay về điểm chờ cho chu kỳ kế tiếp.
Bước 3 và bước 5 là chỗ hay chậm: hút chân không cần thời gian tạo và xả áp, kẹp cần thời gian đóng mở. Chọn đầu gắp sai làm kéo dài cả chu kỳ. Đừng bỏ qua điều này.
3. Nên chọn đầu gắp nào cho từng loại sản phẩm?
Đầu gắp quyết định robot có cầm được sản phẩm hay không. Cùng một thân robot, đổi đầu gắp là làm được việc khác.
| Loại đầu gắp | Hợp với | Cần để ý |
|---|---|---|
| Giác hút chân không | Mặt phẳng, kín: tấm, hộp, thùng carton | Bề mặt xốp hoặc nhiều bụi dễ rò khí |
| Kẹp song song | Chi tiết cứng, có cạnh hoặc mặt kẹp | Hành trình kẹp phải phủ hết các cỡ hàng |
| Kẹp ba ngón | Chi tiết tròn, trụ, chai lọ | Lực kẹp quá lớn làm móp chi tiết mỏng |
| Kẹp mềm | Sản phẩm dễ trầy hoặc dễ biến dạng | Tải nhẹ, mòn theo số lần dùng |
| Nam châm điện | Chi tiết thép, tấm kim loại | Không dùng cho vật liệu không từ tính |
Bảng tra theo nguyên lý chung của đầu gắp công nghiệp, kiểm lại với mẫu hàng thật trước khi chốt.
Sản phẩm nhiều cỡ trên cùng một dây chuyền thì cân nhắc đầu gắp thay nhanh hoặc đầu gắp có hành trình rộng. Đừng chọn đầu gắp theo mẫu đẹp nhất trên catalogue, hãy thử với chính sản phẩm của xưởng.
4. Loại cánh tay robot nào hợp việc gắp sản phẩm?
Không có loại nào hợp mọi việc. Cách chọn nhanh là nhìn vào hướng di chuyển của sản phẩm và độ cao cần với.
- SCARA: gắp và đặt trên mặt phẳng, nhanh và cứng theo phương ngang; hợp lắp ráp nhẹ, xếp khay.
- Delta (robot song song): treo phía trên băng tải, rất nhanh với sản phẩm nhẹ; hợp thực phẩm, dược, đóng gói.
- Robot nhiều trục (articulated): với được nhiều hướng, nghiêng đầu gắp được; hợp cấp phôi máy, xếp pallet. Nếu cần hiểu thêm về khớp và bậc tự do, xem bài cánh tay robot 6 bậc tự do.
- Robot cộng tác: làm việc gần người mà không cần rào chắn kín trong nhiều tình huống; tải và tốc độ thường thấp hơn robot công nghiệp.
Việc chỉ cần gắp lên, đặt xuống theo hai hướng đơn giản thì cánh tay ít bậc là đủ, rẻ và dễ bảo trì hơn. Bạn có thể tham khảo bài cánh tay robot 3 bậc tự do để thấy khi nào cấu hình đơn giản là lựa chọn đúng.
5. Trước khi mua cần kiểm những gì?
Danh sách này nên làm xong trước khi xin báo giá, vì nhà cung cấp chỉ chọn đúng cấu hình khi có đủ đầu vào.
- Khối lượng sản phẩm: cộng cả khối lượng đầu gắp, rồi so với tải cho phép của robot ở đúng tầm với cần dùng.
- Tầm với: đo từ chân robot đến điểm gắp xa nhất và điểm đặt xa nhất, không đo theo kích thước hình trên catalogue.
- Nhịp chu kỳ: số sản phẩm cần xử lý mỗi phút, tính cả thời gian chờ cấp liệu.
- Cách sản phẩm tới: trên băng tải, trong khay, hay nằm lộn xộn cần camera.
- Môi trường: bụi, dầu, hơi ẩm, nhiệt ảnh hưởng đến đầu gắp và dây cáp.
- An toàn: rào chắn, cảm biến vùng, nút dừng khẩn theo quy định của nhà máy.
Khi có đủ các dữ kiện trên, việc chọn thân robot, đầu gắp và cách cấp sản phẩm trở thành bài toán có đáp án rõ. Nếu muốn tự tìm hiểu cấu tạo cơ bản trước, bài cánh tay robot: cấu tạo, cách hoạt động là điểm bắt đầu hợp lý.
6. Chi phí một cánh tay robot gắp sản phẩm gồm những khoản nào?
Giá thân robot chỉ là một phần của tổng đầu tư. Phần còn lại hay bị tính thiếu. Hai dây chuyền cùng loại robot có thể chênh nhau lớn vì phần còn lại.
- Thân robot và bộ điều khiển: phụ thuộc tải, tầm với, hãng và cấu hình.
- Đầu gắp: giác hút, kẹp hay đầu thay nhanh, kèm van và đường khí.
- Đồ gá và băng tải: cấp sản phẩm đúng vị trí là điều kiện để robot chạy ổn.
- Camera, cảm biến: cần khi sản phẩm không đến theo khay cố định.
- An toàn, lắp đặt, lập trình: gồm rào chắn, cảm biến, chạy thử và đào tạo vận hành.
7. Câu hỏi thường gặp
Cánh tay robot gắp sản phẩm khác gì robot hàn?
Khác ở đầu công tác. Robot gắp mang đầu kẹp hoặc giác hút để chuyển vật, robot hàn mang súng hàn để đi đường mối hàn. Thân cánh tay có thể cùng họ nhưng chương trình, phụ kiện và yêu cầu an toàn khác nhau.
Sản phẩm nhiều kích thước có dùng chung một đầu gắp được không?
Được nếu hành trình kẹp hoặc diện tích giác hút phủ hết các cỡ. Nếu chênh lệch lớn, dùng đầu thay nhanh hoặc bộ ngón thay được, và lưu mỗi mã hàng một chương trình riêng.
Robot gắp có cần camera không?
Không phải lúc nào cũng cần. Sản phẩm vào đúng vị trí nhờ khay hoặc máng dẫn thì chỉ cần cảm biến. Camera dùng khi sản phẩm nằm ngẫu nhiên trên băng tải hoặc cần kiểm tra lỗi trước khi gắp.
Cánh tay robot cộng tác có thay được robot công nghiệp không?
Chỉ với việc nhẹ và nhịp vừa phải. Khi cần tốc độ cao hoặc tải lớn, robot công nghiệp có rào chắn vẫn là lựa chọn chắc hơn.
Đang cân nhắc robot gắp cho xưởng?
Gọi hoặc nhắn Zalo 0982 591 046 — gửi mẫu sản phẩm và mô tả công đoạn để trao đổi cấu hình phù hợp.
Cập nhật 03/11/2026 bởi Vitenda.