
Cách tay robot, tên đúng là cánh tay robot, là cơ cấu nhiều khớp nối do bộ điều khiển chỉ huy để làm lại một thao tác của tay người: gắp, hàn, cắt, mài hay khắc. Mỗi khớp do một động cơ dẫn động, đầu cuối gắn dụng cụ làm việc. Bài này giải thích cấu tạo, nguyên lý chạy, các loại phổ biến và cách chọn cho xưởng gia công.
- Cánh tay robot gồm khớp, động cơ, bộ điều khiển và dụng cụ đầu cuối.
- Loại công nghiệp thường có sáu trục, loại Delta và SCARA chuyên thao tác nhanh trên mặt phẳng.
- Chọn theo việc cần làm, tầm với, tải nâng và độ lặp lại, không chọn theo tên hãng.
- Giá phụ thuộc cấu hình nên cần báo giá theo bài toán cụ thể.
1. Cánh tay robot gồm những bộ phận nào?
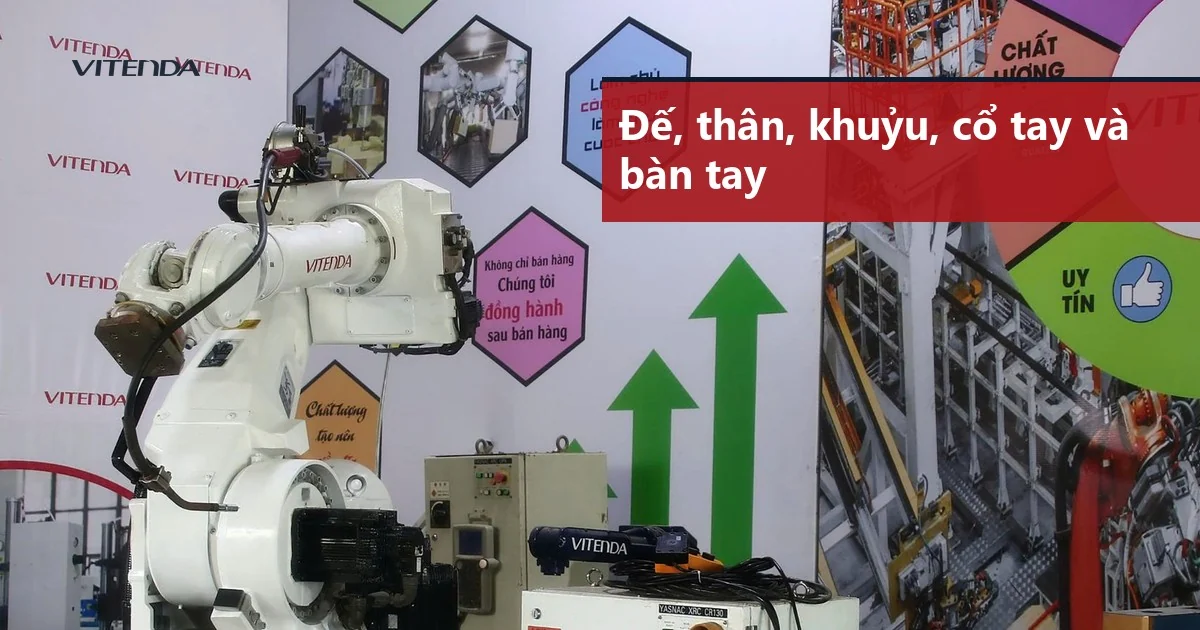
Nhìn bên ngoài, cánh tay robot giống một cánh tay người: đế, thân, khuỷu, cổ tay và bàn tay. Bên trong, mỗi phần là một cụm cơ khí gắn với động cơ và cảm biến góc quay.
- Đế và thân: chịu toàn bộ tải và rung, nên thường đúc hoặc gia công liền khối.
- Khớp quay: mỗi khớp là một trục chuyển động, càng nhiều trục thì tay càng linh hoạt.
- Động cơ và hộp giảm tốc: tạo lực và giữ độ chính xác ở từng khớp.
- Bộ điều khiển: tính góc quay cho từng khớp để đầu cuối đi đúng quỹ đạo.
- Dụng cụ đầu cuối: kẹp gắp, mỏ hàn, đầu cắt, đầu mài hoặc dao khắc.
Cảm biến ở khớp báo ngược góc thực tế về bộ điều khiển, nhờ vậy tay tự sửa sai lệch trong lúc chạy.
2. Cánh tay robot hoạt động như thế nào?
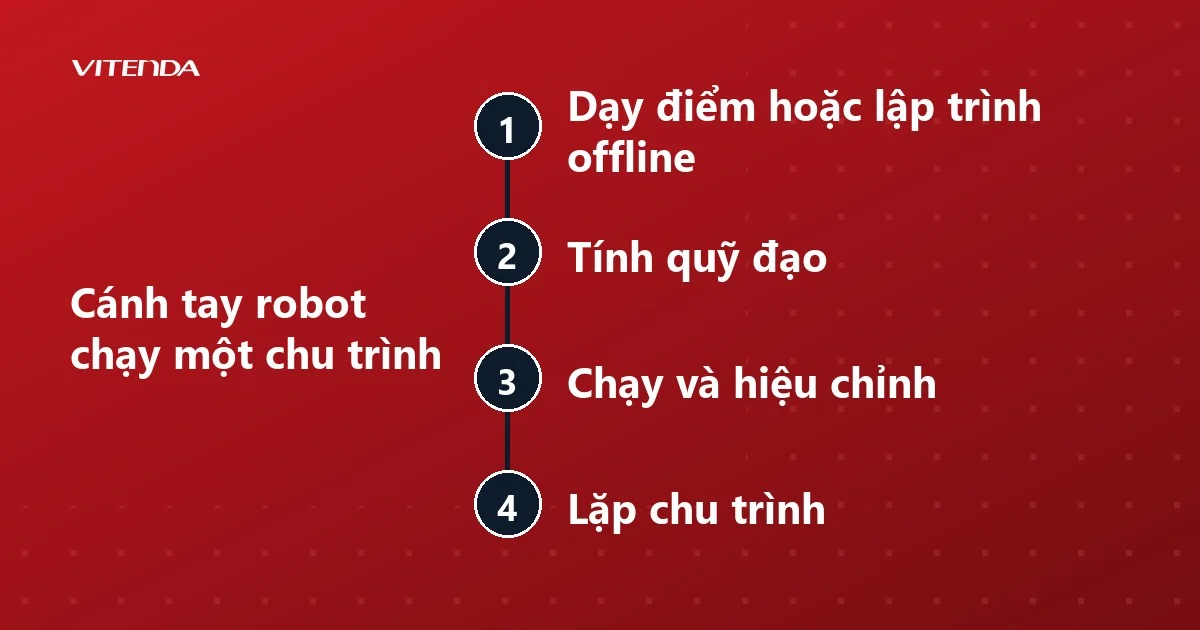
Người lập trình khai báo điểm đầu, điểm cuối và quỹ đạo giữa chúng. Bộ điều khiển đổi toạ độ của đầu cuối thành góc quay của từng khớp, gọi là động học nghịch, rồi gửi lệnh xuống động cơ.
- Dạy điểm hoặc lập trình offline: chỉ cho tay các vị trí cần đến, hoặc mô phỏng trên phần mềm từ bản vẽ 3D.
- Tính quỹ đạo: bộ điều khiển chia đường đi thành nhiều điểm nhỏ, tránh va chạm và vùng cấm.
- Chạy và hiệu chỉnh: cảm biến báo góc thực, bộ điều khiển bù sai lệch từng nhịp.
- Lặp chu trình: cùng một chương trình chạy hết lô hàng với quỹ đạo giống nhau.
Điểm mạnh nhất của cánh tay robot là làm lại đúng một thao tác, ca này qua ca khác, không mỏi và không lệch tay nghề.
3. Các loại cánh tay robot phổ biến
Không có loại nào hợp cho mọi việc. Bảng dưới giúp tra nhanh theo kiểu cơ cấu.
| Loại | Đặc điểm | Việc hay làm |
|---|---|---|
| Nhiều khớp quay (articulated) | Linh hoạt nhất, tầm với lớn | Hàn, cắt, mài, khắc, sơn, bốc xếp |
| SCARA | Cứng theo phương đứng, nhanh trên mặt phẳng | Lắp ráp, bắt vít, gắp đặt linh kiện |
| Delta | Rất nhẹ, tốc độ gắp cao | Phân loại, đóng gói hàng nhỏ |
| Cartesian (toạ độ vuông góc) | Đơn giản, dễ lập trình | Gắp đặt theo đường thẳng, nạp phôi |
| Cobot (robot cộng tác) | Có cảm biến lực, làm việc gần người | Gắp đặt nhẹ, kiểm tra, lắp ráp nhỏ |
Phân loại theo kiến thức kỹ thuật chung của ngành robot công nghiệp.
4. Cánh tay robot làm được gì trong xưởng gia công?
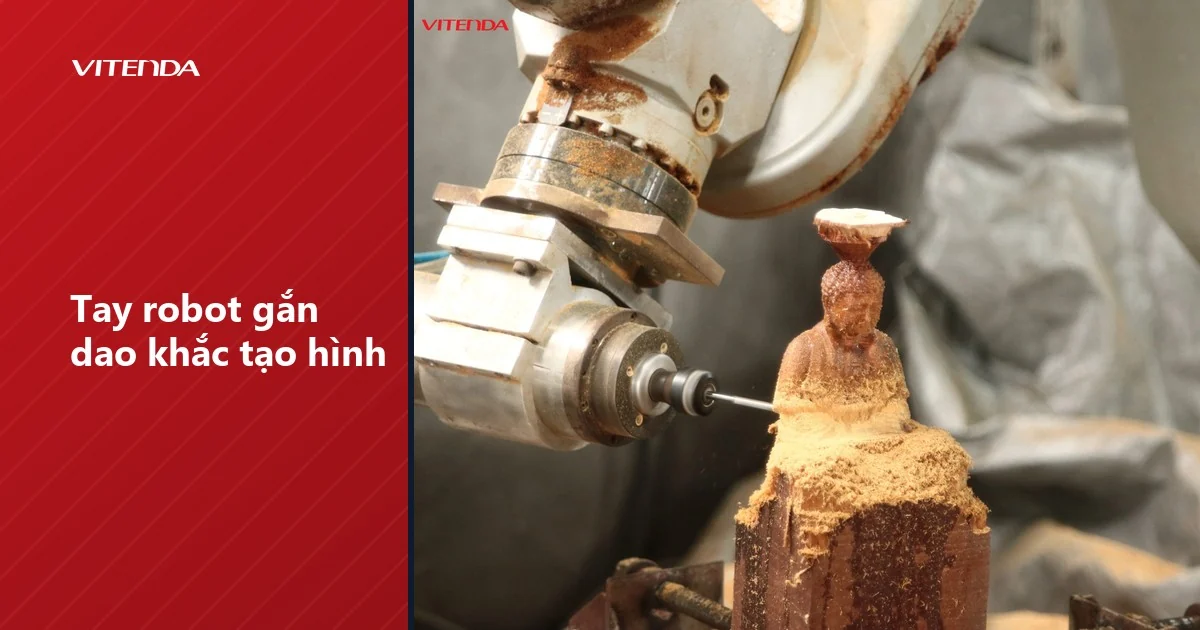
Ở xưởng cơ khí và mỹ nghệ, cánh tay robot nhận những việc lặp lại, nặng hoặc nhiều bụi. Hàn hồ quang, cắt, mài ba via và bốc xếp phôi là nhóm phổ biến. Trong ngành đá và xốp, tay robot gắn dao khắc có thể đi theo mô hình 3D để tạo hình tượng, phù điêu, vì tầm với của nó rộng hơn nhiều so với máy ba trục cố định.
Muốn xem robot khắc đá ứng dụng ra sao, đọc thêm máy điêu khắc đá 3D và máy CNC điêu khắc tượng đá.
5. Chọn cánh tay robot cần xem những tiêu chí nào?
Hỏi nhà cung cấp theo đúng thứ tự dưới đây, thông số nào cũng nên ghi vào bảng báo giá.
- Tải nâng: tính cả dụng cụ đầu cuối, không chỉ phôi.
- Tầm với: khoảng cách xa nhất từ đế tới đầu cuối, quyết định kích thước vùng làm việc.
- Độ lặp lại: sai lệch khi quay lại cùng một điểm, quan trọng với lắp ráp và hàn.
- Số trục: việc đơn giản trên mặt phẳng không cần sáu trục.
- Phần mềm và dụng cụ đầu cuối: có mô phỏng offline, có đầu hàn hay dao khắc phù hợp hay không.
- Bảo hành và đào tạo: ai hỗ trợ khi robot dừng giữa ca.
6. Chi phí đầu tư cánh tay robot tính thế nào?
Giá một bộ cánh tay robot không cố định theo một con số, vì cùng một thân máy có thể đi kèm cấu hình rất khác nhau. Các yếu tố thường làm giá đổi:
- Hãng và dòng robot, kèm tải nâng và tầm với.
- Dụng cụ đầu cuối như nguồn hàn, kẹp, trục khắc.
- Phần mềm lập trình, camera hoặc cảm biến.
- Đồ gá, hàng rào an toàn và lắp đặt tại xưởng.
- Đào tạo vận hành và dịch vụ sau bán.
Cách tính hợp lý là lấy tổng chi phí cả hệ thống chia cho số sản phẩm làm ra mỗi tháng, rồi so với chi phí nhân công và phế phẩm hiện tại. Mô tả việc cần làm cho kỹ thuật viên để nhận báo giá sát bài toán của xưởng.
7. Cánh tay robot khác gì máy CNC cố định?
| Chọn cánh tay robot khi | Chọn máy CNC khi |
|---|---|
| Chi tiết lớn, hình khối phức tạp, cần tiếp cận nhiều phía | Chi tiết nằm gọn trên bàn máy, cần độ cứng vững cao |
| Có nhiều việc khác nhau: gắp, hàn, mài, khắc | Một công đoạn gia công lặp lại, yêu cầu dung sai chặt |
Tổng hợp theo kiến thức kỹ thuật chung, đọc ngày 30/10/2026.
Kết luận: cần độ chính xác gia công cao trên chi tiết vừa thì ưu tiên máy CNC; cần tầm với và linh hoạt thì dùng cánh tay robot. Bạn có thể đọc thêm về cách chọn máy CNC điêu khắc đá để so sánh.
Câu hỏi thường gặp
Cách tay robot hay cánh tay robot mới đúng?
Cánh tay robot mới đúng. «Cách tay robot» thường là gõ nhầm khi tìm kiếm, ý vẫn là cơ cấu tay máy nhiều khớp dùng trong công nghiệp.
Cánh tay robot có tự học được không?
Phần lớn chạy theo chương trình do người lập, hoặc dạy bằng cách kéo tay robot qua các điểm. Loại gắn camera hay cảm biến mới thích nghi được khi vị trí phôi thay đổi.
Có cần hàng rào an toàn quanh robot không?
Robot công nghiệp thường cần hàng rào hoặc cảm biến vùng an toàn. Cobot được thiết kế làm việc gần người nhưng vẫn phải đánh giá rủi ro theo dụng cụ gắn ở đầu.
Làm tay robot tại nhà có giống robot công nghiệp không?
Mô hình học tập dùng servo nhỏ hoặc xi lanh thủy lực minh hoạ được nguyên lý khớp và điều khiển. Còn độ chính xác, tải và độ bền của robot công nghiệp thì khác hẳn.
Cần tư vấn giải pháp robot cho xưởng?
Gọi hoặc nhắn Zalo 0982591046, mô tả việc cần làm để nhận tư vấn cấu hình phù hợp.
Cập nhật 30/10/2026 bởi Vitenda.