
Thiết kế cánh tay robot nên đi từ công việc cần làm, không đi từ động cơ. Bạn chốt tải trọng, tầm với và độ chính xác trước, sau đó mới chọn số bậc tự do, kiểu truyền động, hộp giảm tốc và vật liệu thanh nối. Bài này đi qua từng bước theo thứ tự đó, kèm bảng so sánh và một ví dụ tính mô-men để bạn làm lại được.
- Viết yêu cầu tải, tầm với, độ lặp lại ra giấy trước khi vẽ.
- Chọn số bậc tự do vừa đủ cho việc, không chọn thừa.
- Tính mô-men ở tư thế duỗi ngang rồi mới chọn động cơ và hộp giảm tốc.
- Thanh nối cần cứng vững nhiều hơn là chỉ bền.
- Mô phỏng trước khi gia công.
1. Cần chốt những yêu cầu nào trước khi vẽ?
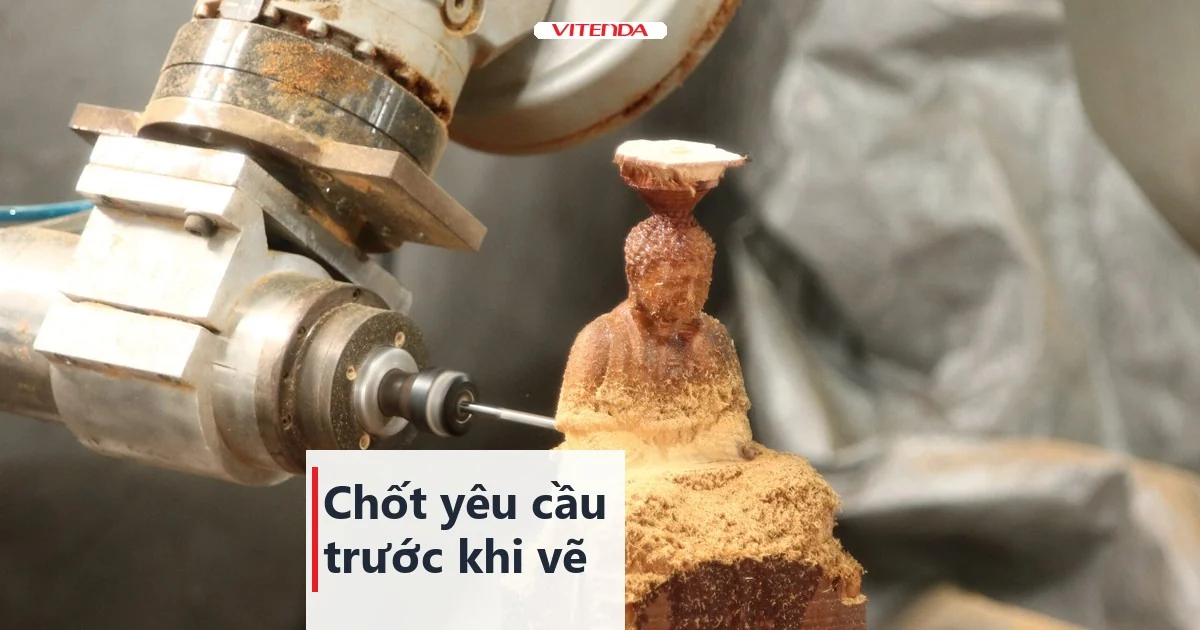
Nhiều bản thiết kế hỏng từ bước này: người làm chọn động cơ trước, rồi mới hỏi robot phải nhấc thứ gì. Thứ tự đúng ngược lại. Bắt đầu bằng công việc cụ thể, chẳng hạn gắp phôi, hàn, mài, vẽ hoặc điêu khắc, rồi viết ra sáu điều dưới đây.
- Tải trọng: khối lượng vật cầm trên tay, cộng cả đầu kẹp hay dụng cụ gắn vào.
- Tầm với: khoảng cách xa nhất từ chân đế tới điểm làm việc, và vùng cần phủ.
- Độ chính xác lặp lại: robot về lại một điểm sai bao nhiêu thì còn chấp nhận được.
- Tốc độ và chu kỳ: một thao tác phải xong trong bao lâu.
- Môi trường: bụi đá, tia lửa hàn, dầu, nước hay nhiệt độ cao đều đổi cách chọn vật liệu và gioăng.
- Nguồn và bộ điều khiển: điện một pha, ba pha, khí nén hay trạm thủy lực sẵn có.
Cả trang yêu cầu này là thước đo cho mọi quyết định sau. Mỗi lần phân vân giữa hai phương án, đối chiếu lại với nó.
2. Nên chọn mấy bậc tự do?
Bậc tự do là số chuyển động độc lập của cánh tay, thường mỗi khớp một bậc. Ba bậc đủ đưa đầu công cụ tới một điểm trong không gian. Muốn xoay công cụ theo hướng tùy ý, cánh tay cần thêm ba bậc ở cổ tay, tức sáu bậc tất cả.
| Cấu hình | Việc phù hợp | Hạn chế |
|---|---|---|
| 3 bậc tự do | Gắp và đặt vật, đưa đầu công cụ tới điểm | Không đổi được hướng công cụ |
| 4 bậc tự do | Gắp xếp, vẽ trên mặt phẳng, mô hình học tập | Không nghiêng được công cụ |
| 6 bậc tự do | Hàn, mài, điêu khắc bề mặt cong | Tính toán và hiệu chỉnh phức tạp |
Nguồn: cách phân loại thông dụng trong cơ học robot, tổng hợp ngày 03/11/2026.
Thêm bậc tự do không tự động làm robot tốt hơn. Mỗi khớp thêm là một động cơ, một hộp giảm tốc và một chỗ để sai số cộng dồn. Việc nào chỉ cần đưa vật từ điểm A sang điểm B thì 3 hoặc 4 bậc là đủ, và đỡ tốn công điều khiển.
3. Tính mô-men thế nào để chọn động cơ?
Khớp vai gánh mô-men lớn nhất, nên tính ở đó trước. Mô-men tĩnh bằng khối lượng nhân gia tốc trọng trường nhân cánh tay đòn, như ví dụ dưới đây. Phải cộng cả khối lượng thanh nối, động cơ các khớp phía sau và đầu kẹp, chứ không chỉ vật cầm.
Chọn động cơ theo mô-men ở tư thế duỗi ngang, không theo tư thế gập gọn.
- Ước khối lượng và trọng tâm của từng thanh nối, động cơ và đầu kẹp.
- Đặt cánh tay ở tư thế duỗi ngang, vì đó là tư thế khớp vai chịu tải nặng nhất.
- Cộng mô-men tĩnh và mô-men do gia tốc theo chu kỳ làm việc đã chốt ở bước đầu.
- Chọn tỉ số truyền để mô-men yêu cầu rơi vào vùng làm việc liên tục của động cơ.
- Kiểm tra tốc độ góc sau hộp giảm tốc có đáp ứng chu kỳ không.
4. Truyền động bằng điện, khí nén hay thủy lực?
Các cụm tìm kiếm quanh chủ đề này có cả cánh tay thủy lực, nên cần nói rõ khác biệt. Điện là lựa chọn mặc định cho robot cần chính xác và lặp lại. Thủy lực và khí nén có chỗ đứng riêng khi tải hoặc nhịp thao tác đặc biệt.
| Kiểu truyền động | Hợp khi | Cần cân nhắc |
|---|---|---|
| Động cơ bước | Mô hình, tải nhẹ | Dễ mất bước khi quá tải nếu không có phản hồi vị trí |
| Servo và hộp giảm tốc | Cần chính xác, lặp lại tốt | Chi phí cao hơn, cần bộ điều khiển đi kèm |
| Thủy lực | Tải nặng, lực lớn trong thân nhỏ | Cần trạm bơm, ống dẫn, chống rò dầu |
| Khí nén | Gắp và đặt hai vị trí, nhịp nhanh | Khó dừng chính xác ở vị trí tùy ý |
Nguồn: đặc tính chung của từng kiểu truyền động, tổng hợp ngày 03/11/2026.
5. Chọn vật liệu cho thanh nối ra sao?
Thanh nối được thiết kế theo độ cứng vững trước, độ bền sau. Thanh mảnh có thể không gãy nhưng võng khi duỗi, và mọi sai số võng đều thành sai số ở đầu công cụ. Vật liệu chỉ là một phần, hình dạng tiết diện cũng quan trọng không kém.
- Hợp kim nhôm: nhẹ, gia công tốt, là lựa chọn quen thuộc cho thanh nối cỡ vừa.
- Thép: cứng, nặng, hợp khung chịu tải lớn nhưng làm tăng mô-men ở khớp vai.
- Nhựa in 3D: tiện cho mô hình và thử nghiệm, không nên dùng khi cần chịu tải lâu dài.
- Sợi carbon: nhẹ và cứng, đổi lại khó gia công và đắt.
Chi tiết nhôm hay thép tấm thường được gia công trên máy CNC. Nếu xưởng bạn đang cân nhắc phương án này, xem thêm gia công CNC nhôm và cắt CNC để hình dung dung sai và cách đặt hàng.
6. Kiểm chứng thiết kế trước khi gia công như thế nào?
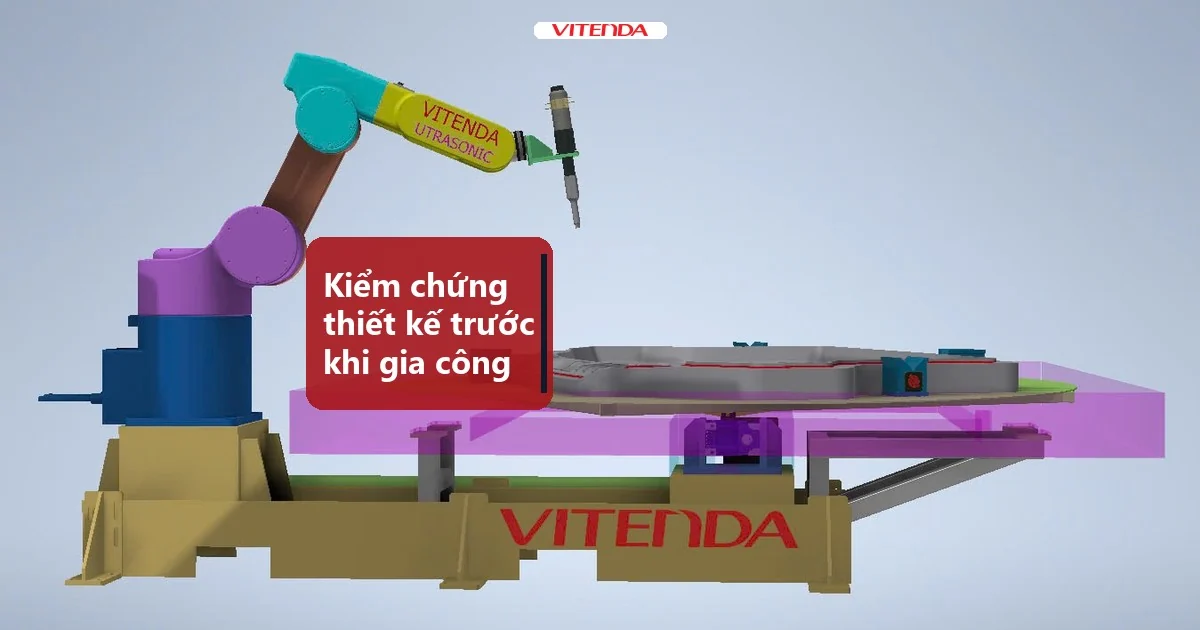
Gia công xong mới phát hiện cánh tay không với tới điểm cần làm là lỗi đắt nhất. Phần mềm CAD và mô phỏng động học bắt được nó từ sớm, với chi phí gần như bằng không.
- Dựng mô hình động học với chiều dài thanh và giới hạn góc từng khớp.
- Quét vùng làm việc và đánh dấu điểm cần với có nằm trong vùng đó không.
- Tìm điểm kỳ dị, nơi hai khớp thẳng hàng và cánh tay mất bớt khả năng chuyển động.
- Mô phỏng chu kỳ thật để đọc mô-men từng khớp theo thời gian, rồi đối chiếu với động cơ đã chọn.
- Dựng khung thử bằng vật liệu rẻ, đo độ võng và sai số lặp lại trước khi làm bản chính.
7. Tự thiết kế hay mua robot có sẵn?
| Tự thiết kế khi | Mua robot có sẵn khi |
|---|---|
| Học tập, nghiên cứu, làm đồ án | Dây chuyền cần chạy ổn định nhiều ca |
| Việc đặc thù, robot thông dụng không đáp ứng | Cần bảo hành, linh kiện thay thế và hỗ trợ kỹ thuật |
Kết luận: làm đồ án hoặc thử nghiệm thì tự thiết kế để hiểu cơ cấu; đưa vào sản xuất thật thì ưu tiên robot đã qua kiểm định.
Với xưởng đá, câu hỏi thường nằm ở chỗ khác: cần robot hay máy CNC. Hai bài cách chọn máy CNC điêu khắc đá và máy điêu khắc đá 3D giúp bạn so hai hướng trước khi quyết.
8. Câu hỏi thường gặp
Thiết kế cánh tay robot 4 bậc tự do khác 6 bậc ở đâu?
Bốn bậc đưa được đầu công cụ tới điểm và xoay nó quanh một trục, đủ cho gắp xếp hay vẽ trên mặt phẳng. Sáu bậc cho phép đặt công cụ ở vị trí và hướng bất kỳ, nên cần cho hàn hoặc mài bề mặt cong, đổi lại phải tính toán và hiệu chỉnh nhiều hơn.
Cánh tay robot thủy lực có tự làm được không?
Làm mô hình minh họa thì được, bằng ống tiêm và nước. Cánh tay thủy lực tải thật cần bơm, van điều khiển, ống dẫn chịu áp và biện pháp chống rò dầu, nên chỉ nên làm khi có người thiết kế hệ thủy lực thật sự.
Cần tính những gì trước khi chọn động cơ?
Tính mô-men ở khớp vai khi cánh tay duỗi ngang, gồm tải, thanh nối, đầu kẹp và lực quán tính. Sau đó chọn hộp giảm tốc sao cho mô-men yêu cầu nằm trong vùng làm việc liên tục của động cơ, và kiểm tra lại tốc độ góc.
Làm đồ án thiết kế cánh tay robot nên bắt đầu từ đâu?
Bắt đầu từ một công việc cụ thể và trang yêu cầu ở mục 1. Sau đó chọn 3 hoặc 4 bậc tự do, tính mô-men, mô phỏng trong phần mềm CAD rồi mới gia công khung thử. Đi theo thứ tự này, bạn ít phải làm lại nhất.
Cần tư vấn chọn máy CNC cho xưởng?
Gọi hoặc nhắn Zalo 0982591046 để trao đổi nhu cầu gia công của bạn.
Cập nhật 03/11/2026 bởi Vitenda.