


Cánh tay robot 5 bậc đủ dùng khi dụng cụ đi vào vị trí theo hướng gần như cố định, như gắp từ trên xuống, dán keo, phun hay khoan. Nó thiếu một khớp so với loại 6 bậc nên không nghiêng dụng cụ sang hai phía tuỳ ý. Bài này giải thích cấu tạo, giới hạn về tư thế và cách chọn giữa các loại cho xưởng của bạn. Muốn so sánh cụ thể hơn, bạn nên xem qua bài viết về cách tay robot.
- Bậc tự do là số chuyển động độc lập của cánh tay, thường mỗi khớp cho một bậc.
- Loại 5 bậc không xoay được đủ ba chiều ở đầu dụng cụ, nên hợp việc có hướng tiếp cận cố định.
- Hàn nhiều tư thế, vào hộc lệch bên hay gia công mặt cong thì cân nhắc 6 bậc.
- Chọn theo tải trọng thật, tầm với và hướng tiếp cận, không theo số khớp.
1. Cánh tay robot 5 bậc là gì và khác loại khác ở đâu?
Một vật trong không gian cần sáu thông số để xác định hoàn toàn: ba toạ độ vị trí và ba góc xoay. Cánh tay robot có bao nhiêu bậc tự do thì điều khiển độc lập được bấy nhiêu thông số đó. Loại 5 bậc điều khiển được năm, nên đầu dụng cụ đến đúng điểm cần tới nhưng không chọn tự do được mọi hướng.
Với robot khớp quay, một khớp thường là một bậc. Vì vậy bạn có thể đếm khớp để biết số bậc. Loại 4 bậc gắp hàng từ trên xuống. Loại 6 bậc làm được gần như mọi tư thế. Loại 5 bậc nằm giữa, rẻ về cơ khí hơn loại 6 bậc nhưng linh hoạt hơn loại 4 bậc.
| Số bậc | Đầu dụng cụ điều khiển được | Việc hay gặp | Độ phức tạp |
|---|---|---|---|
| 4 bậc | Vị trí ba chiều và xoay quanh trục đứng | Gắp đặt từ trên xuống, xếp pallet | Thấp |
| 5 bậc | Vị trí ba chiều, nghiêng trong một mặt phẳng, xoay quanh trục dụng cụ | Dán keo, phun, khoan, gắp đặt có góc nghiêng | Vừa |
| 6 bậc | Vị trí và hướng đủ ba chiều | Hàn nhiều tư thế, vào hộc lệch bên, gia công mặt cong | Cao hơn |
Nguồn: tổng hợp từ cấu hình phổ biến của robot khớp quay công nghiệp, ngày 05/11/2026; mỗi hãng có thể bố trí khớp khác.
Nếu bạn chưa rõ robot khớp quay nói chung gồm những loại nào, xem trước bài về cánh tay robot công nghiệp. Phần này được trình bày đầy đủ hơn ở bài viết về cánh tay robot abb.
2. Cấu tạo: năm khớp làm việc thế nào?
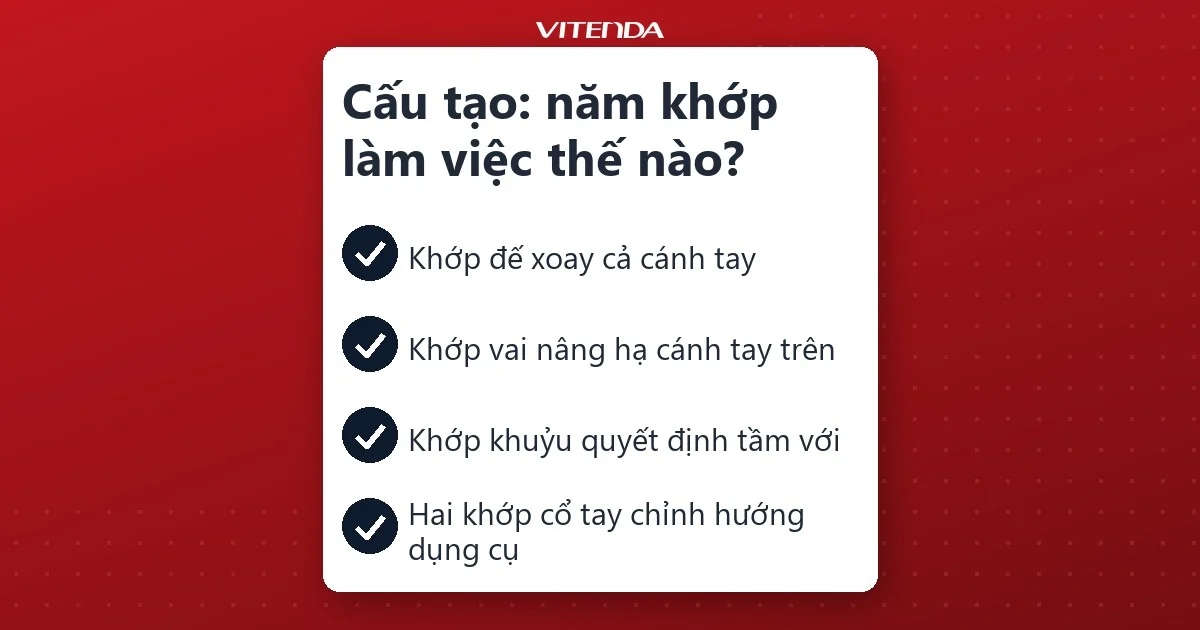
Ở cấu hình phổ biến, năm khớp chia thành hai nhóm. Ba khớp đầu đưa đầu dụng cụ tới điểm cần làm. Hai khớp cuối ở cổ tay chỉnh hướng của dụng cụ.
- Khớp đế xoay cả cánh tay quanh trục đứng, quyết định hướng làm việc về phía nào.
- Khớp vai nâng hạ toàn bộ cánh tay trên.
- Khớp khuỷu gập duỗi cẳng tay, quyết định tầm với.
- Khớp nghiêng cổ tay đổi góc của dụng cụ trong mặt phẳng đứng.
- Khớp xoay cổ tay quay dụng cụ quanh chính trục của nó.
Mỗi khớp gồm động cơ, hộp giảm tốc và bộ đo góc quay. Bộ điều khiển đọc góc từ các bộ đo này rồi tính ngược ra góc cần cấp cho từng động cơ. Cuối cổ tay là tay kẹp, đầu hút chân không, súng keo hay mũi khoan, tuỳ việc.
3. Giới hạn tư thế: vì sao thiếu một bậc lại quan trọng?
Ở cấu hình trên, khớp đế đã bị dùng để quay về phía điểm đích. Khi đó trục dụng cụ chỉ còn nghiêng được trong mặt phẳng đứng đi qua trục đế. Muốn nghiêng sang bên, ra ngoài mặt phẳng ấy, robot không có khớp để làm việc đó.
Chọn số bậc theo hướng tiếp cận của dụng cụ vào chi tiết, không theo con số nghe có vẻ nhiều hơn.
Việc có dụng cụ đối xứng quanh trục, như mũi khoan, vòi phun hay đầu hút, không cần xoay quanh trục đó nên 5 bậc xử lý tốt. Việc cần tư thế bất kỳ thì cần khớp thứ sáu. Mối hàn nằm nghiêng nhiều hướng là ví dụ thường gặp.
4. Việc nào hợp loại 5 bậc, việc nào nên chọn 6 bậc?
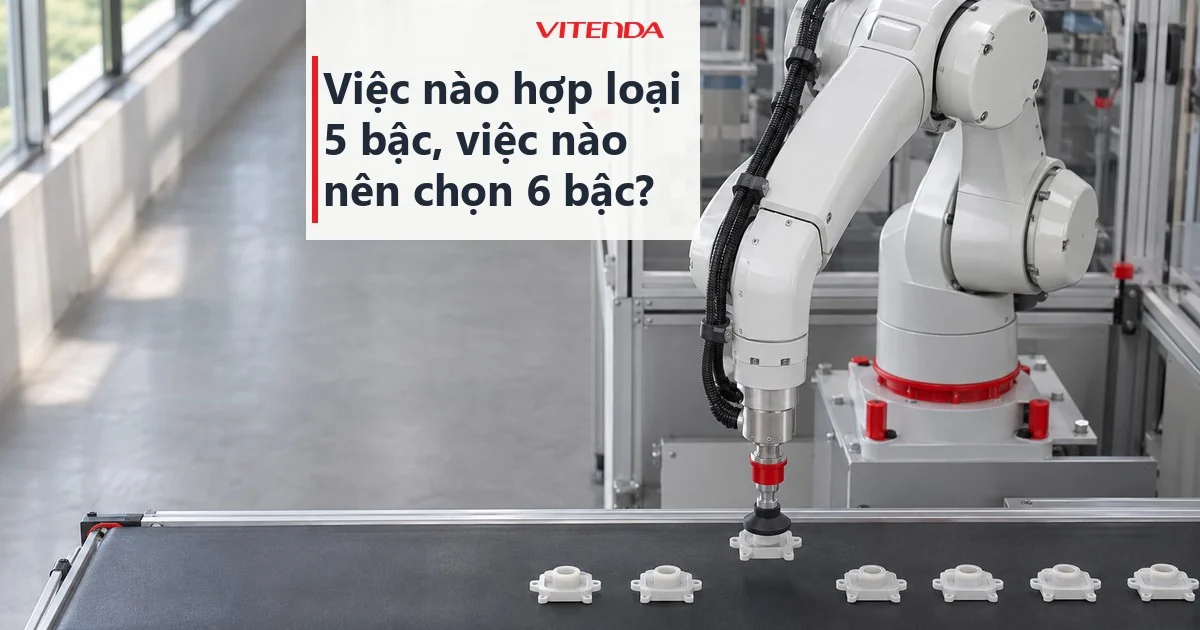
Loại 5 bậc hợp khi chi tiết nằm trên băng tải hoặc bàn, dụng cụ tiếp cận từ trên xuống hoặc từ một phía cố định. Gắp phôi vào máy, dán keo trên mặt phẳng, bơm keo dọc đường thẳng, khoan nhiều lỗ cùng hướng đều thuộc nhóm này. Xưởng có máy gia công có thể dùng nó để cấp phôi cho cắt CNC.
Loại 6 bậc đáng tiền hơn khi chi tiết có nhiều mặt nghiêng, dụng cụ phải chui vào hộc hẹp hoặc đường đi phải bám bề mặt cong. Công việc hàn robot nhiều tư thế cũng thường thuộc nhóm này; hiểu thêm về dây hàn và máy hàn điện giúp bạn đặt câu hỏi đúng khi trao đổi về một dây chuyền hàn.
Việc gắp sản phẩm theo lô có phân loại riêng, bạn xem tại bài cánh tay robot gắp sản phẩm.
5. Chọn cánh tay robot 5 bậc theo tiêu chí nào?
Hãy bắt đầu từ công việc, rồi mới đến thông số máy. Năm tiêu chí dưới đây gần như quyết định mọi lựa chọn.
- Tải trọng: cộng cả đầu kẹp lẫn vật gắp. Tải cho phép giảm khi tay duỗi xa.
- Tầm với: đo từ trục đế tới điểm xa nhất cần làm, cộng thêm khoảng dự phòng.
- Độ lặp lại: lắp ráp, dán keo chính xác cần giá trị nhỏ hơn việc xếp hộp.
- Hướng tiếp cận: dụng cụ có luôn nằm trong một mặt phẳng với cánh tay không.
- Tích hợp: cổng vào ra, ngôn ngữ lập trình, hàng rào an toàn, dịch vụ sau bán.
Hai tiêu chí cuối hay bị bỏ quên. Robot rẻ nhưng khó nối với băng tải hay máy hiện có sẽ tốn công hơn khoản tiền tiết kiệm.
6. Làm sao đánh giá nhu cầu trước khi mua?
Làm theo thứ tự dưới đây, bạn sẽ có đủ dữ kiện để hỏi nhà cung cấp mà không phải đoán.
- Mô tả chu trình: lấy gì, đặt ở đâu, bao lâu một lần.
- Đo khối lượng thật của vật cộng đầu kẹp, kể cả hàng nặng nhất.
- Vẽ hướng tiếp cận tại mọi điểm làm việc, đánh dấu chỗ phải nghiêng sang bên.
- Xác định môi trường: bụi, dầu, nhiệt, người đứng gần.
- Chạy thử mô phỏng hoặc thử trên mẫu thật nếu nhà cung cấp cho phép.
7. Chi phí phụ thuộc vào đâu?
Giá một cánh tay robot 5 bậc không có con số chung, vì cùng số bậc nhưng cấu hình khác nhau rất xa. Các yếu tố làm giá đổi nhiều nhất gồm tải trọng và tầm với, độ lặp lại, hãng và xuất xứ, bộ điều khiển cùng phần mềm lập trình. Đầu dụng cụ, hàng rào an toàn, lắp đặt, đào tạo và bảo hành thường tính riêng. Phần này được trình bày đầy đủ hơn ở bài viết về cánh tay robot hàn.
Muốn có báo giá sát, bạn gửi chu trình làm việc, khối lượng vật và mặt bằng lắp đặt. Từ đó mới chọn được cấu hình và loại dụng cụ phù hợp.
Câu hỏi thường gặp
Cánh tay robot 5 bậc và 5 bậc tự do có khác nhau không?
Không. «Bậc» là cách gọi gọn của bậc tự do, tức số chuyển động độc lập. Hai cách gọi cùng chỉ một loại robot có năm khớp chuyển động.
Robot 5 bậc có hàn được không?
Được với mối hàn nằm trong tầm nghiêng của cổ tay, như đường hàn thẳng trên mặt phẳng. Mối hàn nghiêng nhiều hướng hoặc nằm trong hộc lệch bên thì loại 6 bậc làm dễ và ổn định hơn.
Có nâng robot 5 bậc lên 6 bậc được không?
Thường là không. Khớp thứ sáu là một phần của thiết kế cơ khí và bộ điều khiển. Nếu chưa chắc về hướng tiếp cận, hãy cân nhắc loại 6 bậc ngay từ đầu.
Robot 5 bậc có hợp để dạy học không?
Hợp, vì đủ khớp để minh hoạ động học, lập trình quỹ đạo và gắp đặt. Học viên cũng thấy rõ vì sao một số tư thế không với tới, điều khó thấy ở robot nhiều khớp hơn.
Đang cân nhắc cánh tay robot cho xưởng?
Gọi hoặc nhắn Zalo 0982591046 — mô tả công việc cần robot làm để trao đổi về cấu hình phù hợp.
Cập nhật 05/11/2026 bởi Vitenda.